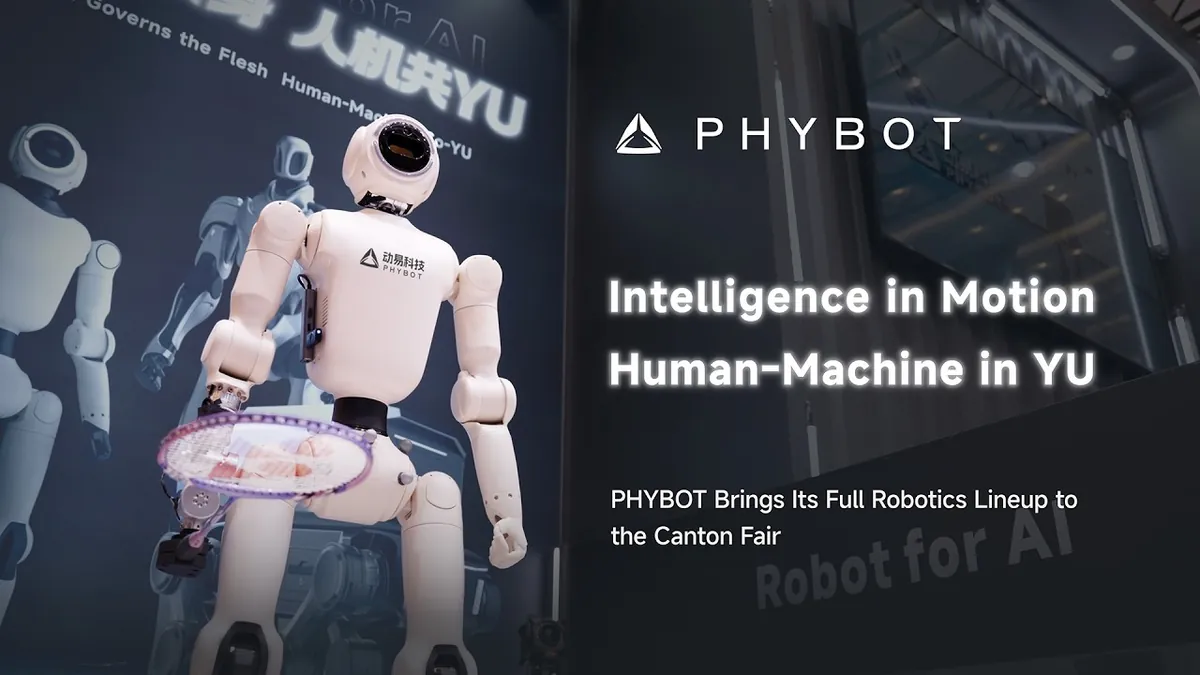
PHYBOT 在广交会上发布了 PhyHand,这是一款复杂的 23 自由度 (DoF) 直驱灵巧手,标志着机器人操作能力取得了重大飞跃。
此次亮相使 PHYBOT 完全融入了全球对高能力人形和协作机器人的激烈竞争。PhyHand 代表了实现机器人执行复杂工业或服务环境中需要精细运动控制的类人任务的关键一步。
此举表明中国机器人企业已准备好将高保真度机械手部署到超越简单抓取和放置操作的应用中,挑战着先进自动化领域的既有参与者。
技术架构与设计规格
PhyHand 的核心创新在于其直驱驱动系统与广泛的运动学自由度的结合。凭借 23 个 DoF,该手提供了前所未有的灵活性,能够模仿生物手的细微抓取和操作。
通过采用直驱机制,PHYBOT 消除了齿轮式机械臂中固有的许多传统齿轮传动损耗。这一设计选择直接转化为卓越的精度、更快的响应时间和更高的运行平稳性——这些特性对于处理易碎物体或执行需要触觉反馈模拟的装配任务至关重要。
尽管原始材料强调了物理硬件,但该系统与 PHYBOT 更广泛平台的集成表明复杂的软件控制是不可或缺的。要有效实现 23 个 DoF,需要先进的逆运动学求解器和低延迟的控制回路来管理所有关节同时协调运动的复杂性。
市场影响与行业轨迹
PhyHand 的发布凸显了中国机器人发展的一个战略转变,即从基础自动化转向真正智能、多功能的机械附肢。这种对高 DoF 灵活性的关注与全球趋势一致,即要求机器人能够处理非结构化环境,而不仅仅是严格控制的生产线。
在地缘政治层面,这一进步加剧了下一代工业自动化领域的竞争主导权。随着人形平台的日益复杂和成本增加,为其配备像 PhyHand 这样高度灵巧的手成为商业可行性的关键差异点。
在广交会等大型贸易活动上的成功展示表明,PHYBOT 不仅瞄准即时的商业采用,也着眼于长期的战略定位。对于寻求集成先进人机协作 (HRC) 的制造商而言,PhyHand 提供了一个来自快速成熟的国内供应链的可及、高精度的解决方案。