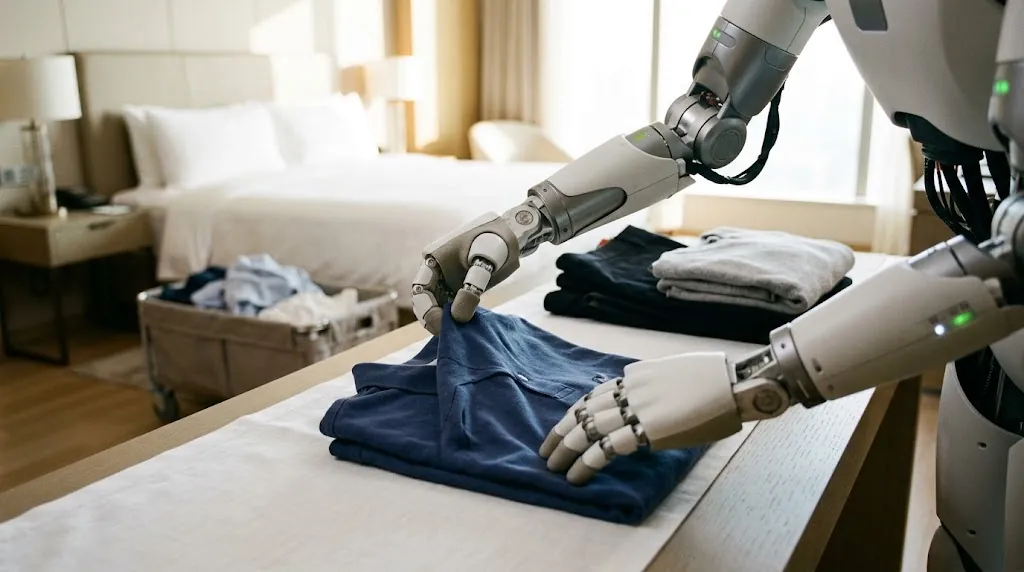
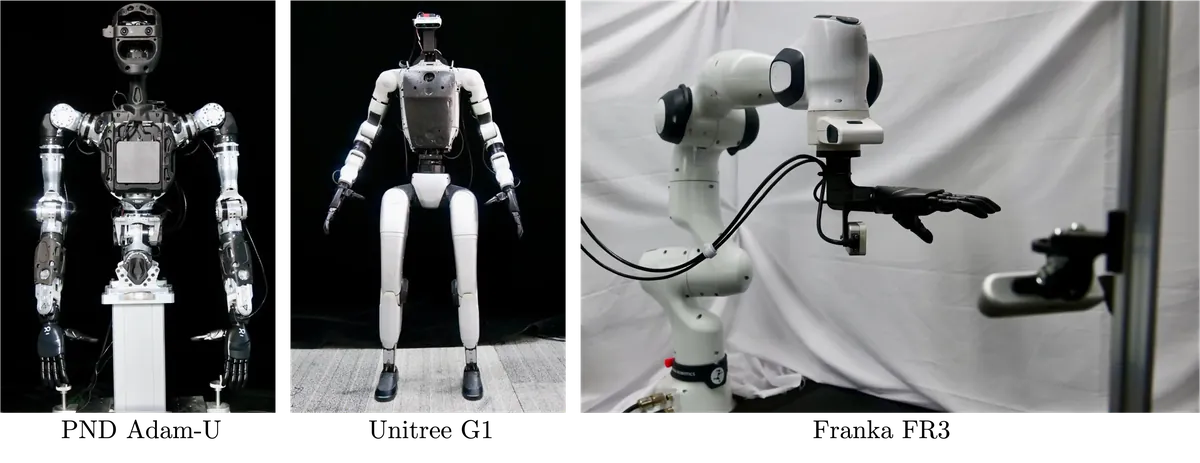
BeingBeyond 发布了其 Being-M0.7,这是一个复杂的潜在世界动作模型,仅通过 10,000 小时的真人视频数据就能教会人形机器人复杂的运动和抓取技能。
这一成就标志着具身智能(embodied AI)的一个重大转折点,它极大地降低了对昂贵、耗时的人工真实世界训练的依赖。通过将海量的观察性人类行为提炼到一个连贯的潜在空间中,Being-M0.7 展示了一条可扩展的路径,使机器人能够学习复杂的任务而无需进行详尽的试错。
该模型从多样化视频输入中有效泛化的能力表明了模仿学习领域的一大飞跃,它超越了简单的动作克隆,开始理解人类运动和物体交互的潜在动力学。这一能力直接解决了阻碍人形平台广泛工业和家庭部署的最持久瓶颈之一。
技术架构与学习范式
其核心创新在于 Being-M0.7 的潜在世界表征,它允许模型将高维视觉信息编码到一个紧凑、可操作的状态空间中。系统不是在数百万个显式奖励信号或逐步演示上进行训练,而是直接从观察各种环境中的人类行为中学习预测模型。
这种观测学习框架对于行走和抓取等任务尤其有效,因为成功的执行不仅需要知道下一步该做什么,还需要预见先前动作的物理后果。该模型处理视频序列以推断视觉状态与结果运动指令之间的因果关系,从而在其潜在架构中有效地构建了一个模拟。
所利用的数据规模——10,000 小时的真人素材——凸显了现代深度学习架构从海量数据集中提取有意义模式的强大能力。这种效率与传统强化学习流程形成了鲜明对比,后者通常需要在物理硬件上进行数百万次的交互步骤,这使得部署在更广泛的机器人应用中在经济上变得可行。
对机器人技术和市场轨迹的影响
Being-M0.7 的成功演示使该公司处于下一代机器人开发的前沿地位,预示着从特定任务编程向人形智能体通用能力的转变。
从行业角度来看,这项技术加速了机器人在物流、制造和老年护理中从实验室奇观转变为功能性协作者的进程。如果这些潜在世界模型能够可靠地在不同的硬件平台和环境中进行迁移——这是一个关键的未明确挑战——那么复杂自动化的进入壁垒将大幅降低。
从地缘政治角度来看,掌握数据驱动的具身智能代表着一项重要的战略资产。那些能够有效利用海量观测数据集来创建稳健的通用人工智能代理的国家,有望引领下一波工业和技术主权浪潮,正如关于先进制造采用的报告中所详述的 此处。