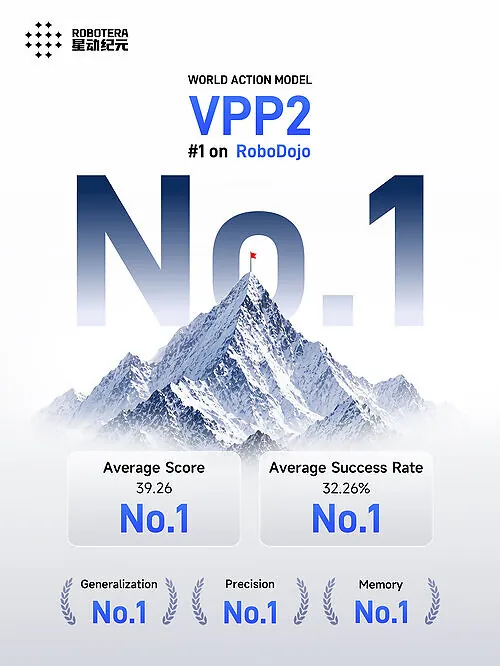
Robotera 的 VPP2 世界动作模型在 RoboDojo 挑战中,于真实的 ALOHA 机械臂上实现了 58.5% 的零样本成功率,超越了现有的基准测试。
这一性能指标标志着通用机器人操作能力取得了重大飞跃,证明该模型能够在没有大量特定任务微调的情况下执行新颖的任务。这一成就直接挑战了具身智能领域的既有范式,使机器人技术在非结构化环境中更接近人类级别的灵巧性和适应性。
RoboDojo 基准测试针对各种物理场景的真实世界执行保真度进行测试,这使得 VPP2 的结果对于专注于大规模部署稳健、开源机器人智能体的工业界和研究界具有特别重要的意义。
技术架构与性能基准
VPP2 是围绕一个统一的世界动作模型构建的,该模型处理复杂的感官输入以生成可执行的运动指令。在零样本设置中观察到的成功验证了该模型从多样化训练数据中进行强大泛化的能力,而非对特定任务轨迹的死记硬背。
该系统利用 ALOHA 机械臂运行,后者提供了一个标准化、易于访问的硬件平台来测试先进的 AI 模型。在该真实世界设置中达到 58.5% 的成功率表明,VPP2 中编码的抽象推理能力能够有效地转化为可靠的物理执行能力,这是机器人研究中一个长期存在的瓶颈。
底层方法的开源性质对其影响至关重要;它允许全球的研究人员审查模型的决策过程并在此基础上进行构建。这种可及性加速了超越专有、封闭式解决方案的创新步伐。
对工业部署和人工智能主权的影响
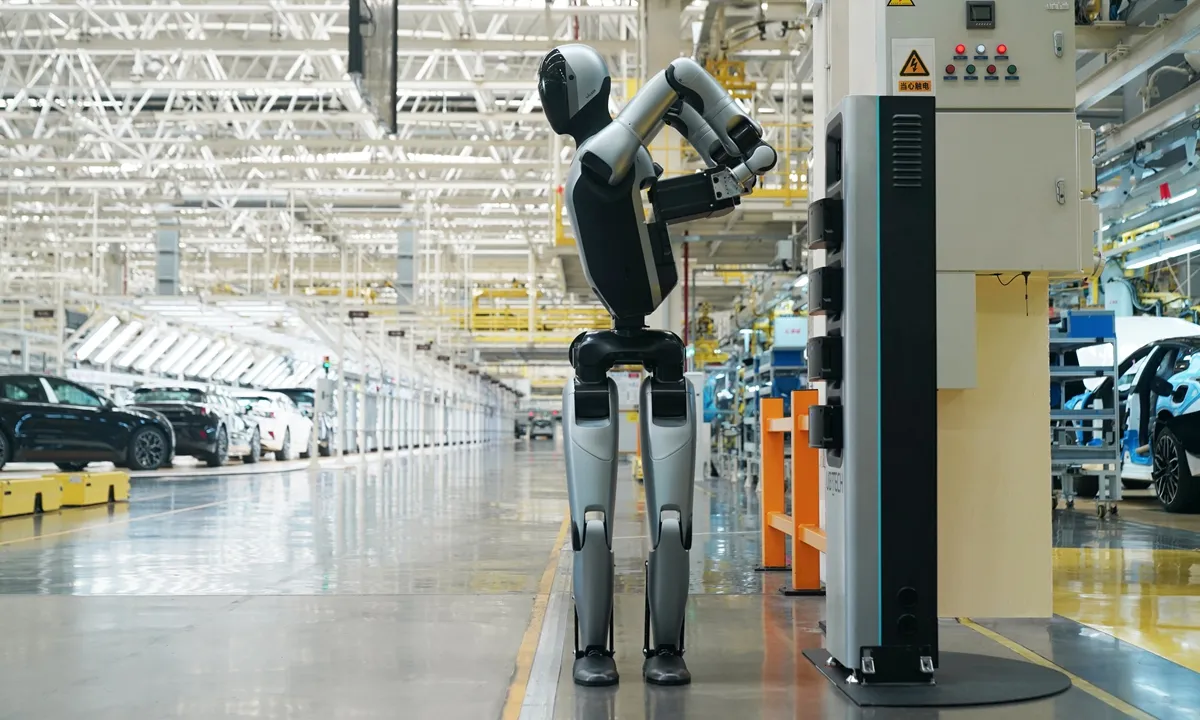
这一进展对自动化制造和物流中复杂、非重复性任务具有深远影响。配备 VPP2 的机器人具备更高的操作自主性,减少了对每种微小环境变化或物体变化的高度专业化编程的依赖。
从地缘政治技术角度来看,这一演示加强了关于国内先进机器人能力叙事的论述。随着各国在人工智能软硬件集成方面竞争领导地位,像 VPP2 这样的模型代表着维持自动化系统中技术主权的关键基础设施。
能够用最少的特定任务数据实现高性能的能力,表明可能出现一个范式转变,即从庞大、狭窄的数据集转向更高效的通用智能获取。这种效率对于那些无法负担定制化 AI 开发流程的中小型企业来说,是普及先进自动化的关键。